路径规划算法

融合激光雷达、里程计与 IMU 的实时数据实现精确定位,通过全局规划与局部规划,让机器人在果园环境中稳定、连续地抵达目标位点。

SLAM 建图

2D 栅格地图与 3D 点云地图

同时定位与建图(SLAM)为路径规划提供环境基础:2D 雷达构建栅格地图,3D 激光雷达构建点云地图,两者共同支撑机器人在田间与温室中的自主作业。

2D

2D SLAM 栅格地图

以 2D 雷达数据和机器人里程计作为输入,实现同时定位与建图,最终得到记录周围环境信息的栅格地图,直接用于定位与路径规划。

  • 输入:2D 激光雷达 + 机器人里程计
  • 输出:记录周围环境信息的栅格地图
  • 绝对轨迹误差 0.13 m,重访精度 0.06 m
3D

3D 点云地图

以 3D 激光雷达和 IMU 作为输入,得到周围环境的 3D 点云地图,还原树体、枝干、棚架等立体结构,为复杂环境下的定位与规划提供更丰富的空间信息。

  • 输入:3D 激光雷达 + IMU
  • 输出:周围环境的 3D 点云地图
  • 在结构丰富的环境中,建图精度高达厘米级
0.13 m2D SLAM 绝对轨迹误差
0.06 m2D SLAM 重访精度
厘米级结构丰富环境下的 3D 建图精度
实测成果

2D SLAM 实测栅格地图

以下为同时定位与建图输出的栅格地图样本:黑色为障碍物(墙体、立柱等),灰色为尚未探索的未知区域,白色为机器人可通行的自由区域。

障碍物 / 墙体 未知区域 可通行区域
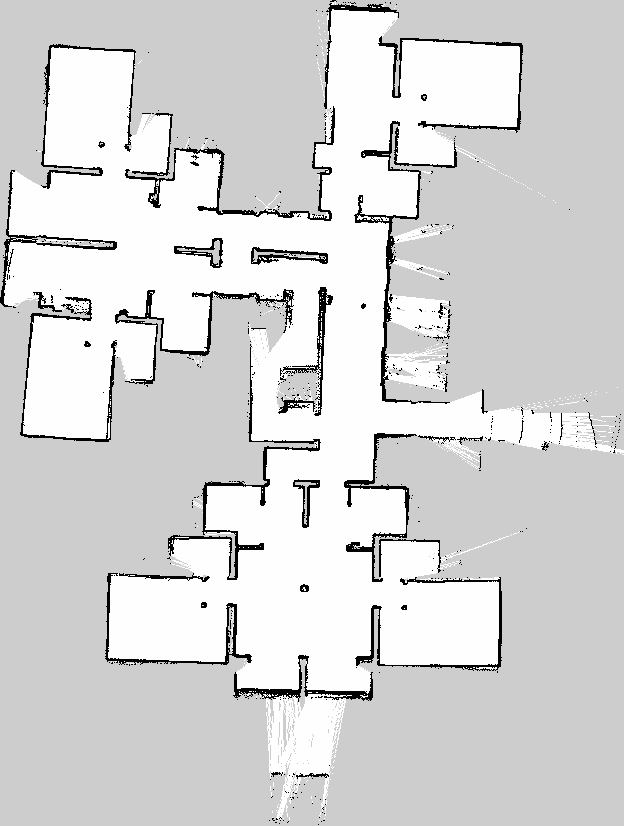
2D SLAM 栅格地图样本一

栅格地图 · 样本一

地图规模 624 × 826 栅格 · 由 2D 雷达与里程计建图输出
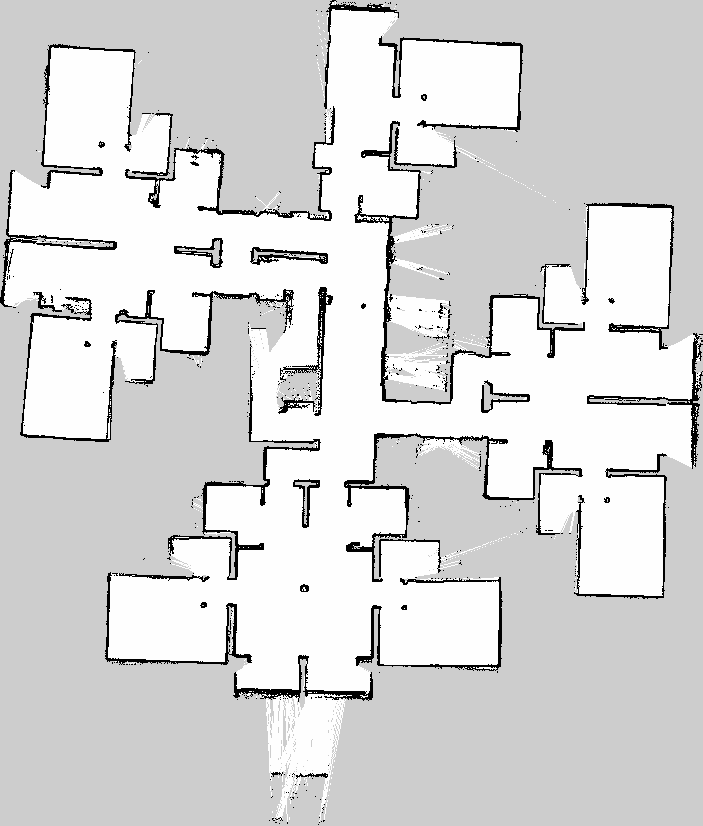
2D SLAM 栅格地图样本二

栅格地图 · 样本二

地图规模 703 × 826 栅格 · 由 2D 雷达与里程计建图输出
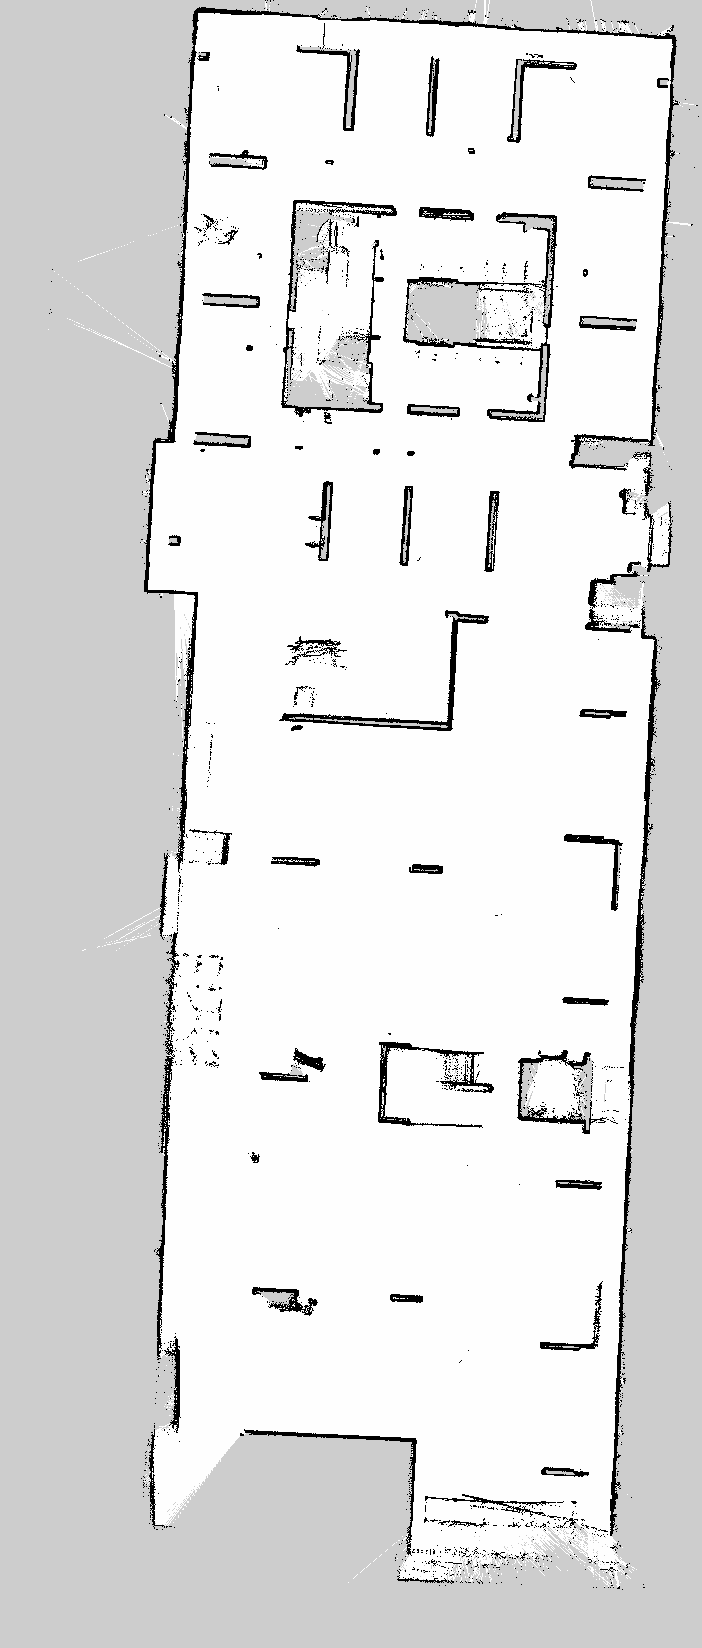
2D SLAM 栅格地图样本三

栅格地图 · 样本三

地图规模 702 × 1648 栅格 · 由 2D 雷达与里程计建图输出