产品 · 配套系统 · 移动底盘平台
一机多用:通用底盘 + 快换工具库
采用「通用底盘 + 快换工具头」的组合模式,一台机器人即可灵活切换采摘、修剪、除草、施肥等十余种农事作业,打破传统农机的功能单一性。
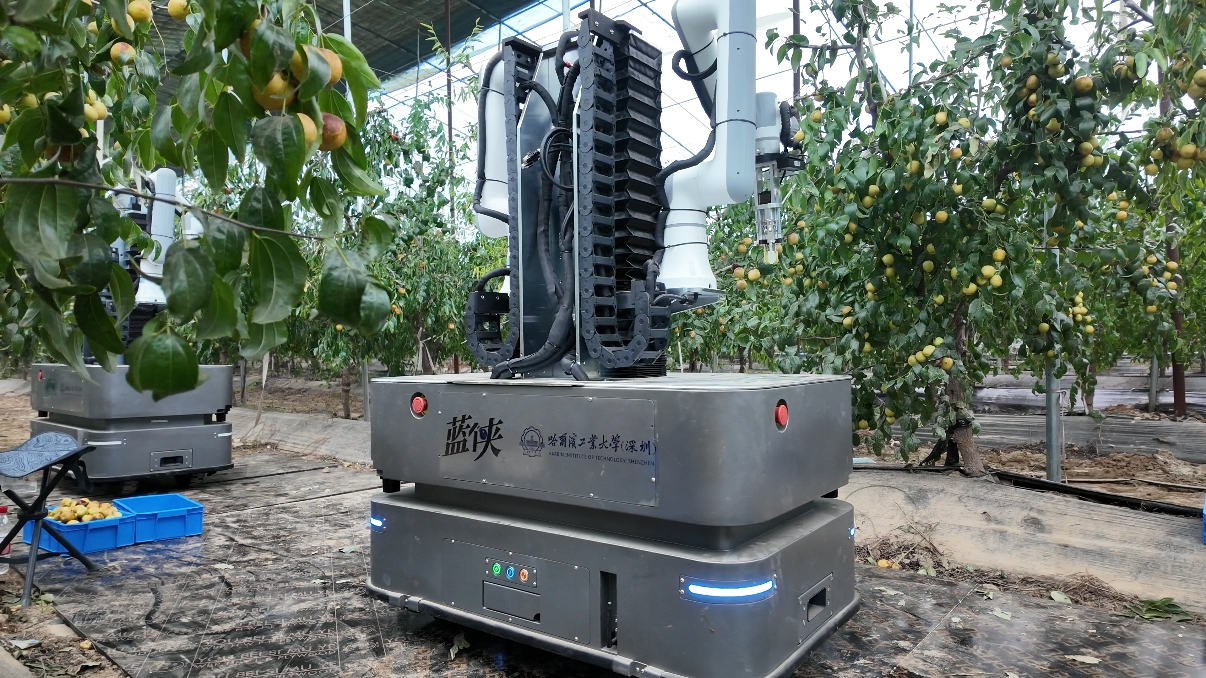
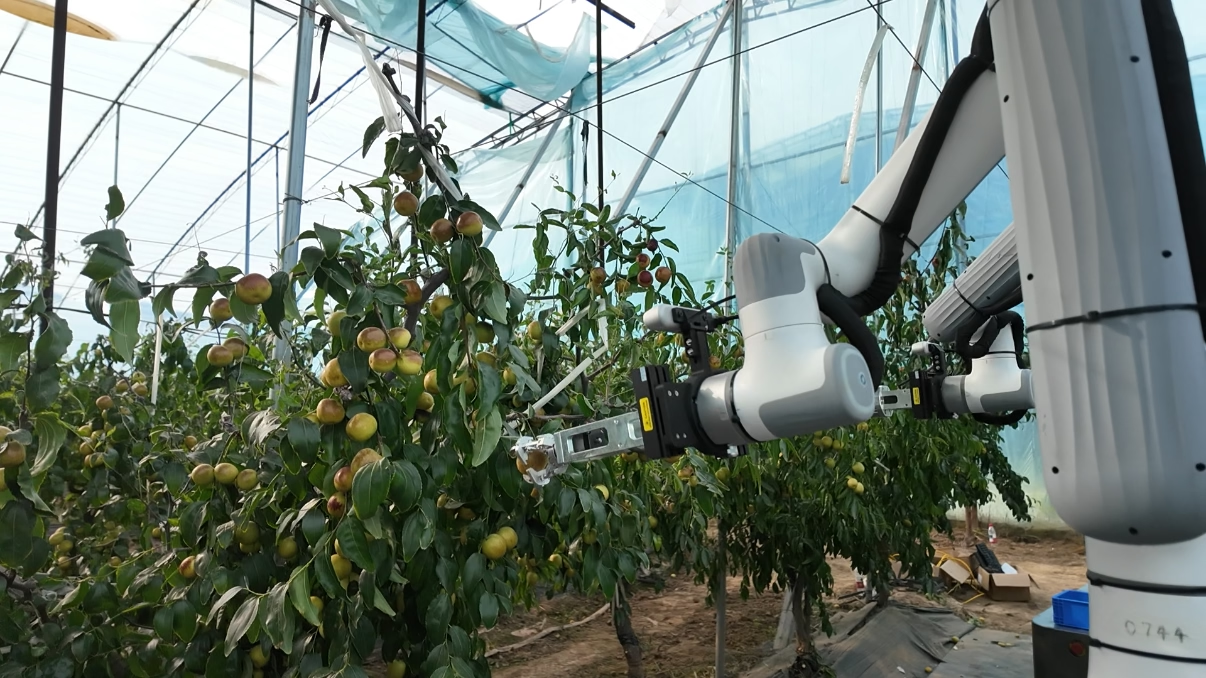
蓝侠超越传统的「单功能机器人」思路,提出「农业机器人平台化」战略——以通用底盘加模块化作业工具为平台,通过更换软硬件插件(末端执行器和适配算法),实现「一机多用、一机多能」,大幅提升设备利用率和投资回报率。
- 全地形通过:具备全地形通过能力,支持室内外环境切换,适应各种农田地形
- 标准化核心底座:集成激光视觉导航、高算力车载 AI 平台、长续航电池及通信模组,内置成熟的车臂协同框架
- 快换工具头:通用底盘 + 快换工具头,一台机器人即可切换采摘、修剪、除草、施肥等十余种农事作业
- 可插拔功能插件:涵盖柔性末端执行器、作物视觉识别模型、成熟度判定算法及智能采摘策略,针对不同作物快速适配
- 研发周期缩短 70%:新增作物品类无需重构整车架构,仅需针对性迭代末端插件与 AI 模型
通用底盘快换工具头全地形通过室内外切换车臂协同框架长续航电池
移动底盘平台 · 平台构成
定位导航
激光视觉导航(激光雷达 + 视觉)
车载算力与能源
高算力车载 AI 平台 · 长续航电池 · 通信模组
车臂协同
内置成熟的车臂协同框架,为上层应用提供坚实可靠的运行基础
可插拔功能插件
柔性末端执行器 · 作物视觉识别模型 · 成熟度判定算法 · 智能采摘策略