产品 · 配套系统 · 末端执行器
损伤率的高低,最终由这只「手」决定
刚性夹爪会夹伤果实,纯位置控制无法感知接触力。蓝侠把柔性材料、力控传感与快换接口做成同一个部件,让机器人「知道自己在用多大力」。
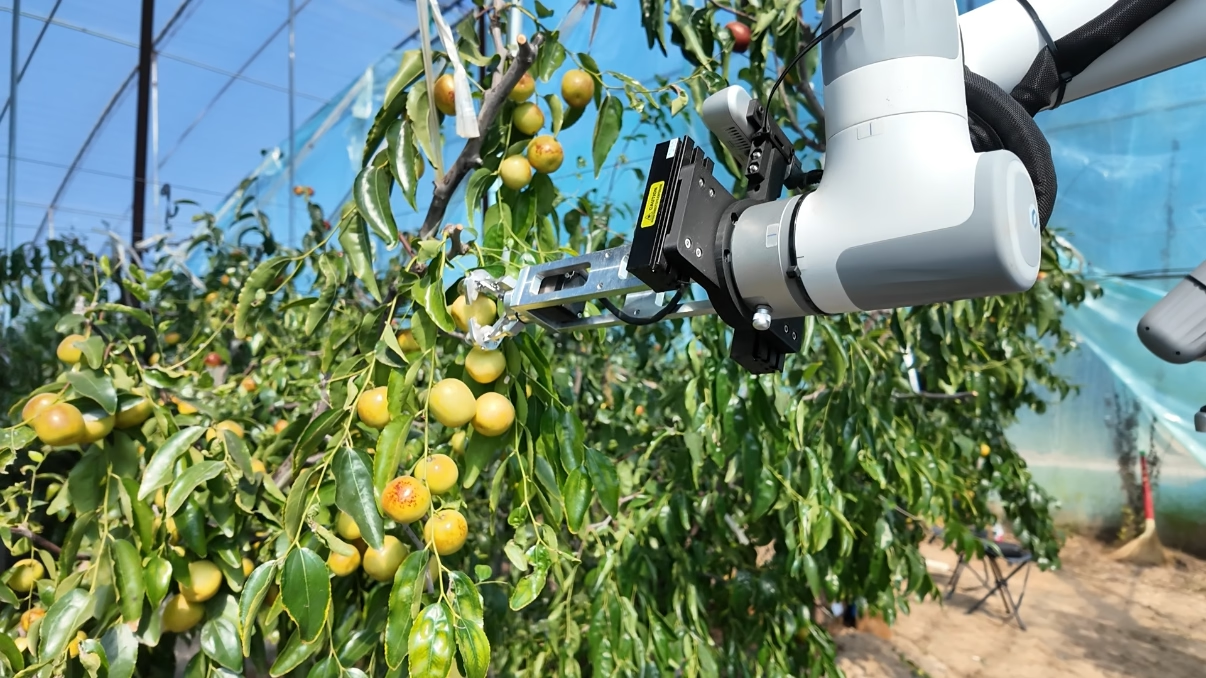
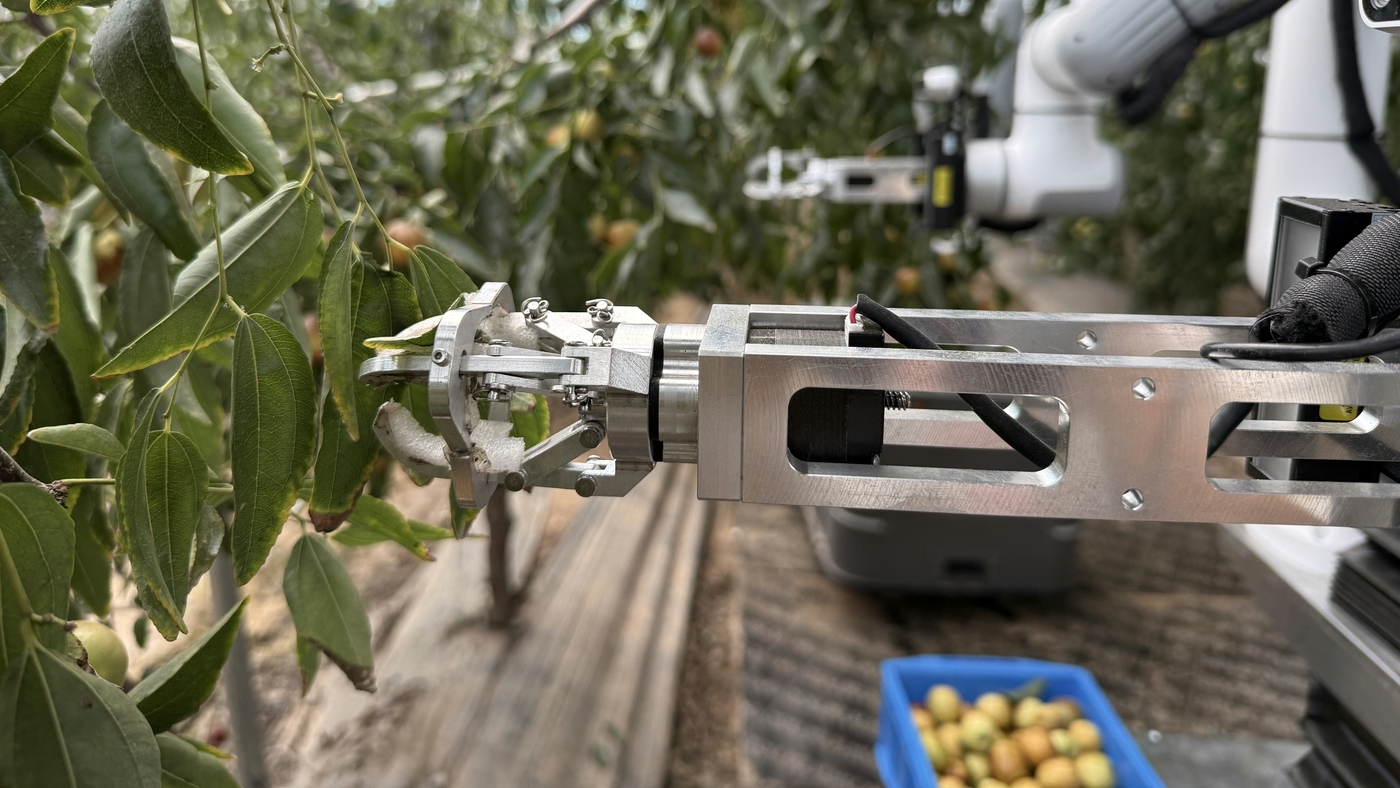
果实不是标准件——同一棵树上,果径、硬度、着生姿态都在变化。执行器需要在下压的瞬间完成力反馈与调整,才能既抓得牢、又不留伤。
- 柔性无损抓取:仿生曲面指爪贴合果实外形,避免夹伤与拉伤
- 力控自适应:集成力控传感器,按果实硬度实时调整夹持力
- 标准化快换接口:夹爪、剪刀、喷药头即插即用,支撑一机多用
- 轻量化高耐久:碳纤维增强高分子材料,兼顾强度与重量
- 实测表现:整机实测果实损伤率 <2.7%,设计目标 <2%,行业平均高于 5%
力控传感压力自适应柔性仿生夹爪无损采摘快换接口碳纤维增强高分子
末端执行器 · 结构分解
快换接口
标准化机械与电气接口 · 支持夹爪 / 剪刀 / 喷药头快速更换 · 无需返厂
力控传感层
集成力控传感器 · 实时反馈接触力 · 压力自适应控制
驱动与传动
柔性气动驱动 · 轻量化传动结构 · 低惯量快速响应
柔性指爪
碳纤维增强高分子材料 · 仿生曲面贴合果实 · 实现无损分离与释放