AI果实识别

蓝侠自研的多品类 AI 视觉识别算法。在蓝莓、冬枣场景实测准确率约 95%,适配晨露、密植、枝叶遮挡等复杂田间环境,为机械臂提供稳定可靠的识别与位姿输出。

农业超级大脑 · 算法

多品类 AI 视觉识别算法

果实识别是采摘作业的第一道判断。算法要回答的不是「看见果实」,而是「这一颗能不能采」。
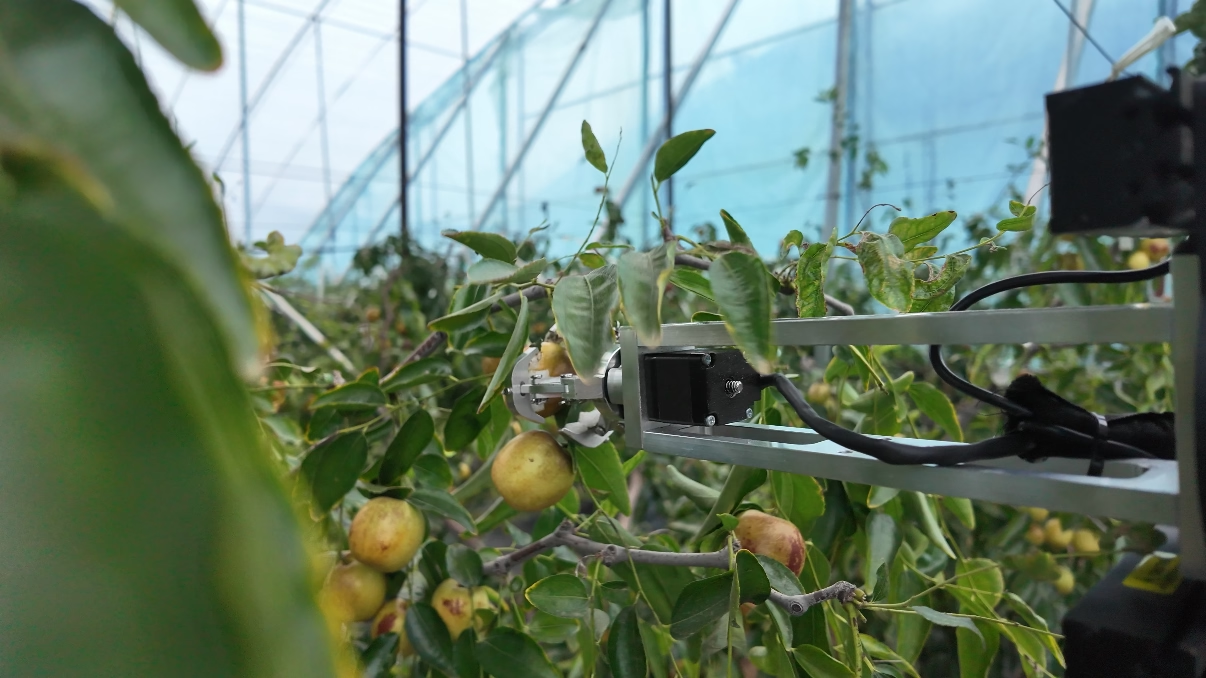
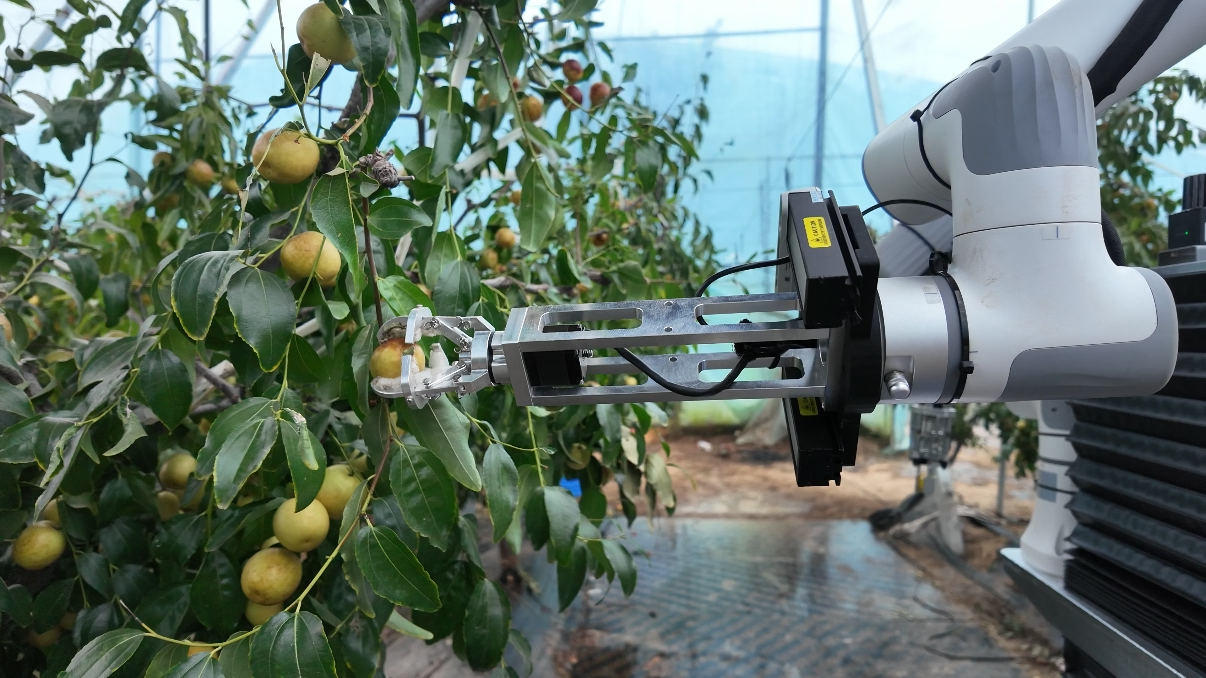
枝叶遮挡条件下的果实,识别算法需判断是否可采
枝叶遮挡下的果实 —— 识别算法需在此类条件下判断是否可采
识别结果驱动机械臂末端对位抓取果实
识别结果直接驱动机械臂末端对位抓取
95%「算法整体」冬枣 / 蓝莓场景实测准确率
80%–90%「行业平均」识别精准度(对比参考)
96% / 92%「分机型」冬枣 / 蓝莓机型识别精准度

这套算法不依赖实验室条件。晨露反光、强逆光、枝叶遮挡与密植往往同时出现在真实果园里,算法需要在这样的条件下稳定检出目标,并判断成熟度与果径。目前算法已申请多项专利,并在蓝莓、冬枣两类已落地作物上完成实测验证。
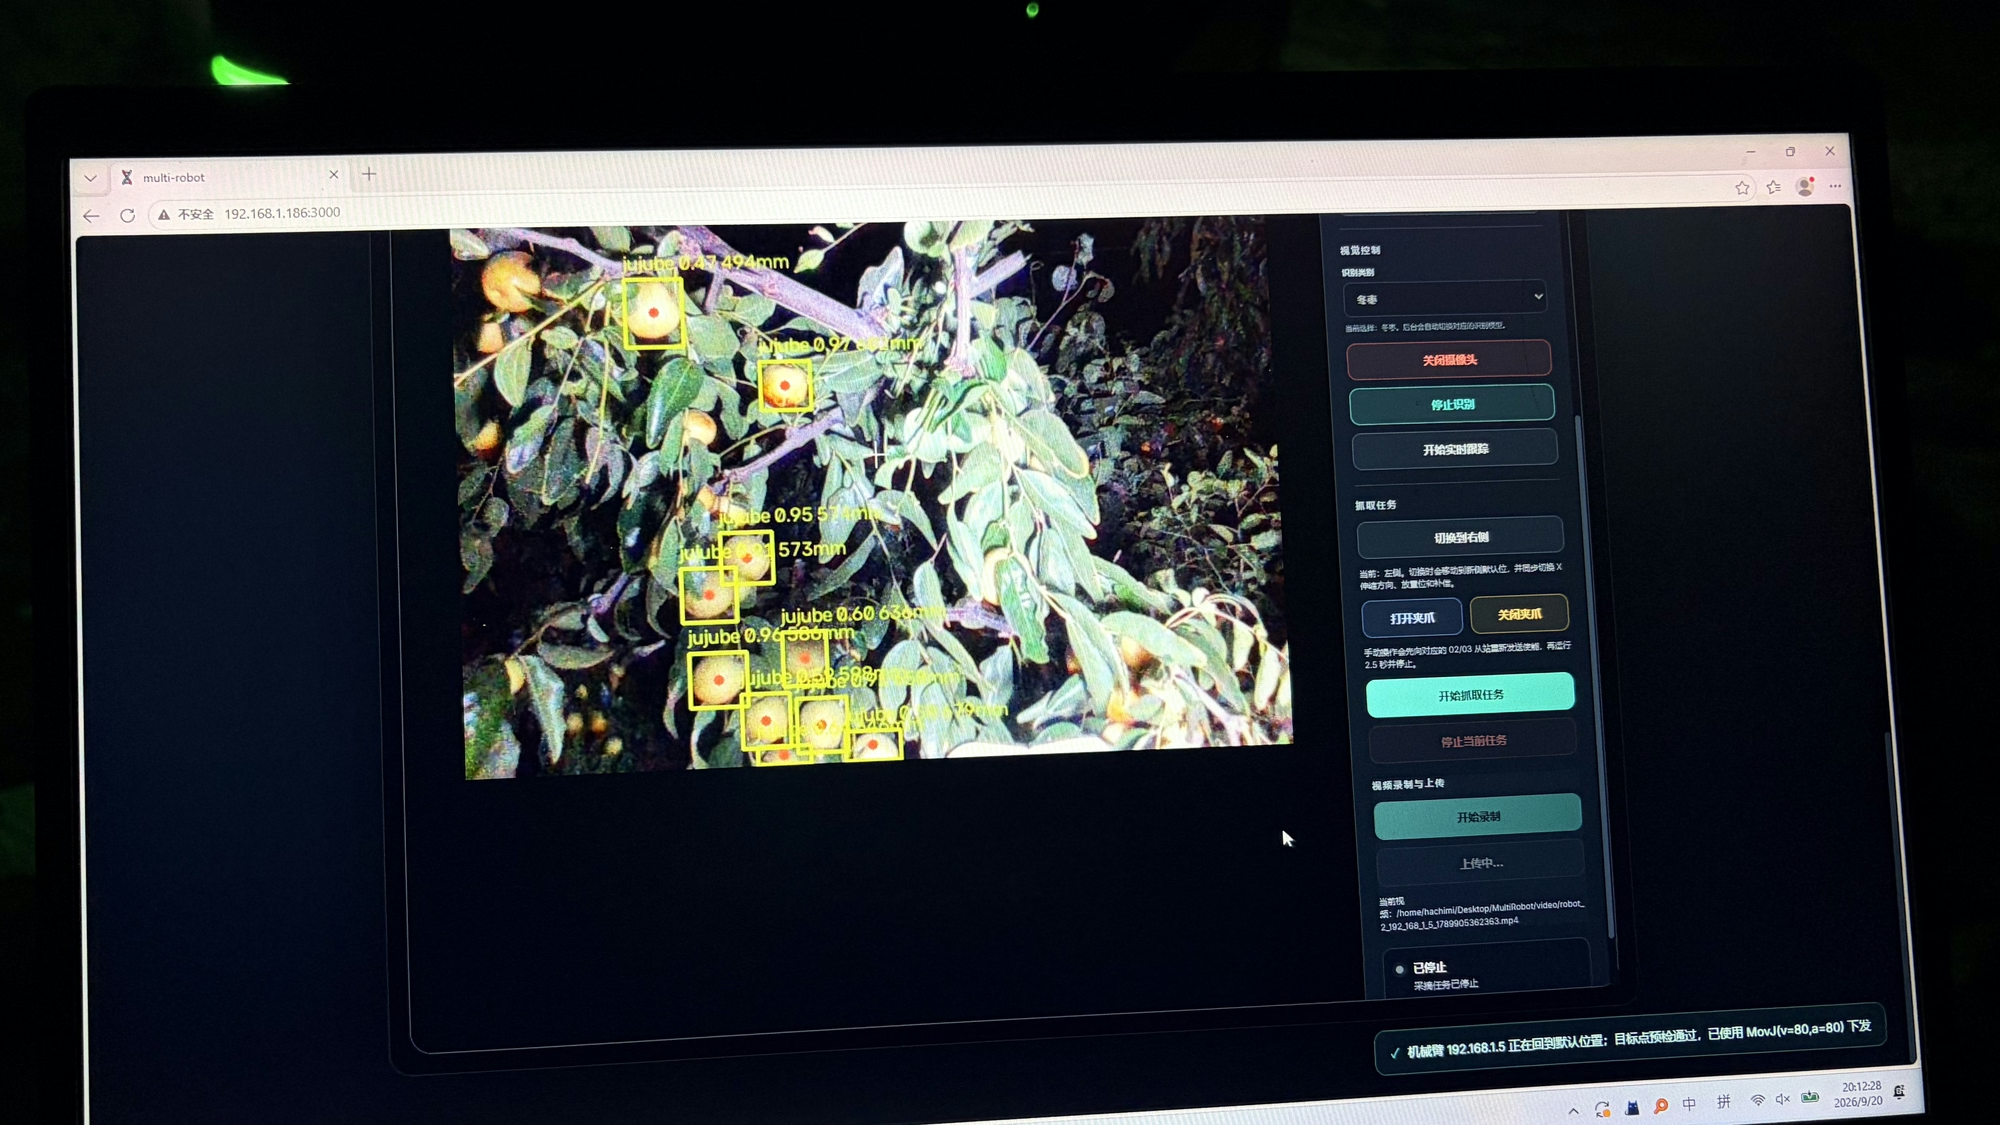
识别算法实时输出界面:画面中逐果标注检测框与置信度,右侧为参数设置面板
识别算法的实时输出界面:画面中逐果标注检测框与置信度,右侧为算法参数面板。
算法构成

四项能力构成识别闭环

从图像输入到可执行的抓取目标,算法由四部分构成,缺一不可。

识

多品类果实识别

  • 覆盖蓝莓、冬枣等已量产落地的作物品类
  • 蓝莓 / 冬枣场景实测准确率约 95%
  • 适配晨露、密植、枝叶遮挡等复杂田间环境
熟

果实成熟度识别模型

  • 自主研发的果实成熟度识别模型
  • 多光谱 AI 视觉算法,精准识别成熟度与果径
  • 抗逆光干扰,复杂光照下判定稳定
位

三维位姿与视觉伺服

  • 深度学习 + 三维视觉,复杂光照与部分遮挡下稳定识别果实
  • 实时计算果实的三维空间坐标与姿态
  • 引导「手眼协同」,把识别结果交给机械臂执行
专

知识产权与算法迭代

  • 多品类 AI 视觉识别算法已申请多项专利
  • 依托哈工大(深圳)产学研合作,把实验室算法完成工程化、产品化落地
  • 新增作物品类无需重构整车架构,迭代 AI 模型即可适配
算法验证

每一版模型都经过四重验证

算法从实验室走向田间,要依次通过仿真、鲁棒性、泛化与基线四道检验。

01

高保真仿真

在仿真环境中批量复现田间工况,验证算法在大规模场景下的稳定性。

02

鲁棒性测试

针对光照变化、枝叶遮挡、密植等边界条件,检验算法的稳定表现。

03

消融与泛化实验

验证各模块的实际贡献,检验模型在未见作物与场景上的泛化能力。

04

基线性能对比

与基线模型横向对比,确认每一版迭代都带来实质提升。

性能对标

识别精准度优于行业平均水平

「算法整体」与「分机型」是两组不同的统计口径:前者为多品类算法在蓝莓 / 冬枣场景的整体实测值,后者为两台量产机型各自的实测值。作为对比,行业平均识别精准度为 80%–90%。

统计口径识别精准度说明
算法整体约 95%多品类 AI 视觉识别算法在蓝莓 / 冬枣场景的整体实测值
分机型 · 冬枣96%冬枣采摘机器人,已量产落地,田间实测
分机型 · 蓝莓92%蓝莓采摘机器人,已量产落地,田间实测
技术体系

算法处在「感知」环节

在「感知—决策—规划—控制—执行」的全链路闭环中,AI 果实识别承担最前端的感知职责:向上为决策与规划提供输入,向下驱动执行机构。

感

感知 · AI 果实识别

多品类果实识别、成熟度与果径判定、三维位姿计算,输出机械臂可直接执行的抓取目标。

决

决策 · 农场大脑

「农场大脑」慢思考做决策:基于多模态融合感知,结合作物知识库与智能决策引擎,完成精准作业决策。

执

执行 · 机器人小脑

「机器人小脑」快思考做规划与执行:手眼协同算法、车臂联动控制与力觉反馈,保障采摘动作的稳定与精准。

技术支撑体系中的柔性执行器技术、先进视觉伺服系统、自适应运动规划与控制、鲁棒的定位导航,与 AI 视觉算法共同构成机器人的完整作业能力。