二代采摘机器人

面向冬枣与蓝莓的双臂协同采摘机器人,已完成量产机型落地,在陕西大荔冬枣基地与云南蓝莓基地投入实际作业,具备规模化商业交付能力。

产品 · 采摘机器人 · 二代

已量产落地的双臂协同采摘机器人

以通用智能移动底盘为基座,搭载双臂协同作业系统与柔性末端执行器,在真实果园环境中完成从识别、定位到采摘、转运的完整作业闭环。
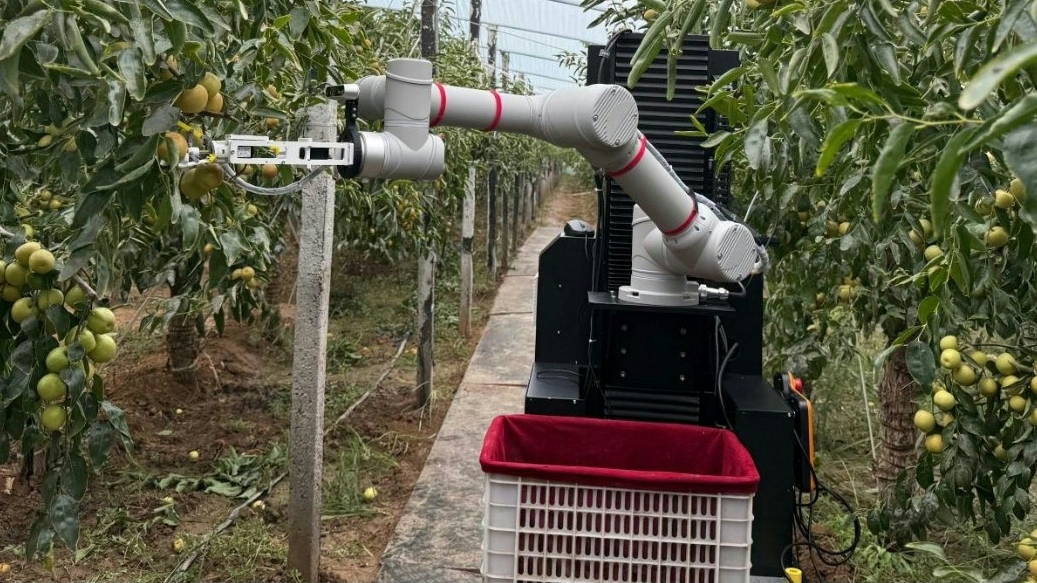
冬枣大棚内,机械臂伸向枝头果实,车体下方放着白色收集筐
冬枣大棚:机械臂伸向枝头果实,下方为收集筐
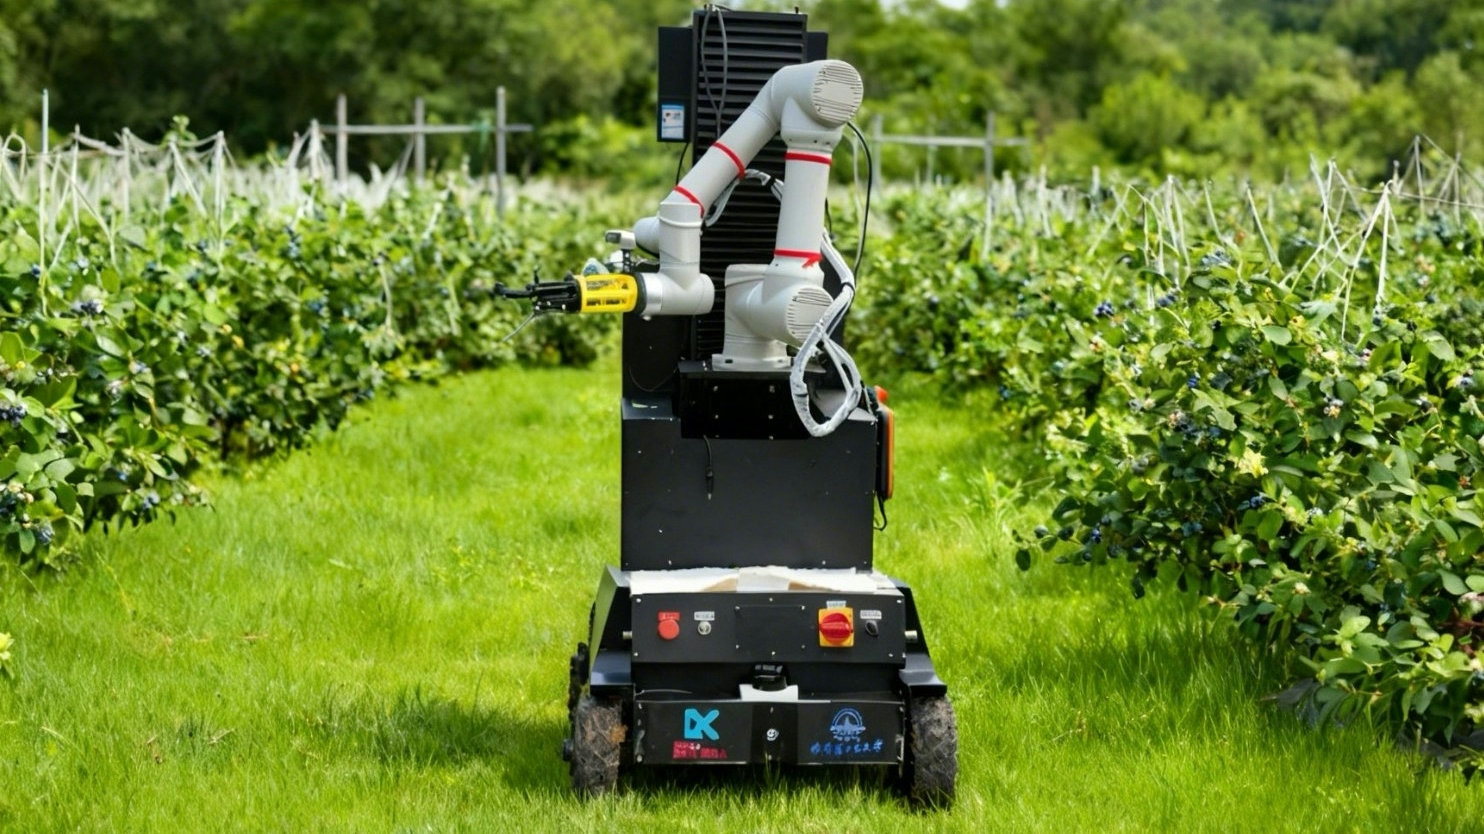
蓝莓园垄间的采摘机器人整车,两侧为挂果的蓝莓植株
蓝莓园垄间作业:两侧为挂果的蓝莓植株

二代机型把「能采」做成「稳定地采」:多光谱 AI 视觉识别成熟度与果径,柔性执行器完成无损分离,双臂协同规避冲突,整车在密植、枝叶遮挡、晨露强光等复杂田间条件下持续稳定作业。

  • 双品类量产落地:冬枣与蓝莓两条产品线均已完成量产机型交付,进入实际作业阶段
  • 双臂协同作业:攻克双臂协同冲突规避算法,单机作业效率接近熟练工
  • 柔性无损采摘:碳纤维增强高分子仿生夹爪,集成力控传感器,果实损伤率 <2.7%
  • 复杂环境适应:果园自主避障导航,融合激光雷达、视觉与 IMU 多传感器定位
  • 全天候连续作业:配备补光与全天候传感器,不受自然光照与恶劣天气限制
冬枣采摘蓝莓采摘双臂协同柔性无损量产机型跨季复用
二代采摘机器人 · 整机构成
感知层 多光谱视觉识别 · 三维位姿估计 · 成熟度与果径判定 · 田间微气候感知
决策层 无碰撞采摘路径规划 · 双臂协同调度与冲突规避 · 力位混合控制
执行层 双臂协作机械臂 · 柔性仿生夹爪 · 集成力控传感器 · 果实柔性分离与转运
移动层 通用智能移动底盘 · 激光雷达 / 视觉 / IMU 融合导航 · 车臂协同框架 · 全天候作业
核心性能

关键指标优于行业平均水平

以下指标来自真实果园作业与田间实测,冬枣、蓝莓两条产品线分别标定。

95%多品类 AI 视觉识别精准度,行业平均 80%–90%
95%位点到达成功率,行业平均 70%–80%
<2.7%果实损伤率,行业平均高于 5%
性能指标冬枣采摘机器人蓝莓采摘机器人
识别精准度96%92%
位点到达成功率92%85%
果实损伤率2%2%
采摘效率3 秒 / 果7 秒 / 果
单臂作业效率55–65 kg/h55–65 kg/h
单机替代人力3–5 名熟练工3–5 名熟练工

配合自研柔性末端执行器与双臂协同调度,机器人支持 24 小时连续作业,可覆盖最佳上市窗口期的集中采收需求。

核心技术

五项自研技术构成作业闭环

从感知、决策到执行的完整技术链条,均已通过真实农场验证并申请相关专利。

01

多品类 AI 视觉识别算法

  • 自研果实成熟度识别模型,冬枣场景实测精准度 96%
  • 适配晨露、密植、枝叶遮挡等复杂田间环境
  • 已申请多项相关专利
02

柔性执行器技术

  • 自研仿生夹爪,碳纤维增强高分子材料
  • 集成力控传感器,压力自适应控制
  • 果实损伤率 <2.7%,行业平均高于 5%
03

先进视觉伺服系统

  • 深度学习 + 三维视觉融合感知
  • 复杂光照与部分遮挡下稳定识别果实
  • 实时计算三维位姿,引导「手眼协同」作业
04

自适应运动规划与控制

  • 规划无碰撞、高效率的采摘路径
  • 力位混合控制技术,实现轻柔抓取
  • 双臂协同冲突规避算法持续迭代优化
05

鲁棒的定位导航

  • 融合激光雷达、视觉与 IMU 多传感器,在温室、田间等 GNSS 信号不佳环境中实现稳定、高精度自主移动
  • 果园自主避障导航,适配大棚密植行间与露天果园地形,支持室内外环境切换
产品线

冬枣与蓝莓两大落地机型

两条产品线共用同一技术底座,按作物特性适配识别模型、末端执行器与作业程序。

枣

冬枣采摘机器人

全国首个冬枣采摘机器人示范项目

  • 落地基地:陕西大荔,冬枣种植面积约 40 万亩
  • 采摘期:4 月 – 9 月,以大棚密植环境为主
  • 识别精准度 96%,位点到达成功率 92%
  • 果实损伤率 2%,采摘效率 3 秒 / 果
  • 适配枝叶遮挡与果实成串分布的采摘场景
莓

蓝莓采摘机器人

复用冬枣机型运动控制与 AI 视觉技术平台

  • 落地基地:云南大棚蓝莓,种植面积 50 万亩以上
  • 采摘期:10 月 – 次年 3 月,以基质盆栽种植为主
  • 识别精准度 92%,位点到达成功率 85%
  • 果实损伤率 2%,采摘效率 7 秒 / 果
  • 单臂作业效率 55–65 kg/h,配套数字化管理平台支持数据回流

冬枣采摘期与蓝莓采摘期天然错峰衔接,同一批设备跨区域调配后全年有效作业 10 个月以上,显著摊薄单台设备的折旧成本。

客户价值

从降本到提质,收益可量化

以单台设备替代 3–5 名熟练采摘工计算,投资回收周期约 6–7 个月。

30%–50%人工成本降低幅度,有效缓解季节性用工短缺与成本压力
<2.7%果实损伤率降至 2.7% 以内(行业平均高于 5%),商品果率提升
20%–30%整体产值提升,支持 24 小时不间断采收,抓住最佳上市窗口期
20%+管理开支降低,规避招工难、劳务纠纷及人员保险等潜在风险

标准化作业同时提升农事产出一致性,让果品分级与后续销售更有确定性。

落地历程

从概念到量产的关键节点

自 2025 年 3 月启动研发,90 天完成全国首台冬枣机器人田间落地,并在一年内完成双机型量产交付。

2025.03

启动研发

响应全国人大代表「利用 AI 技术研发冬枣采摘机器人」提案,公司成立并确立农业具身智能战略定位,同步启动冬枣采摘机器人研发。

2025.06

冬枣采摘机器人 1.0 测试完成

完成整机初样验证,核心识别算法通过测试。

2025.07

全国首台落地陕西大荔

全国首台冬枣采摘机器人在陕西大荔落地,获 CCTV、央广网、陕西日报等权威媒体矩阵报道。

2025.08

2.0 车臂联动发布

量产机型批量进驻陕西大荔果园,实际作业效率与稳定性均优于预期。

2025.10 – 12

蓝莓产品线完成验证

蓝莓采摘与数据平台搭建完成,边云一体协同系统上线,蓝莓实采测试完成。

2026

双机型量产落地

冬枣与蓝莓采摘机器人均实现量产机型落地,具备规模化商业交付能力。

下一步

让二代采摘机器人替您完成这个采摘季

告诉我们您的作物品类、种植面积与采摘期,蓝侠将提供从设备选型、田块评估到安装调试与操作培训的完整落地方案。